먼저 알아둘 용어
존재 감지·제로 크로싱 검출 — 존재 감지의 목적은 전원이 들어와 있는지를 안정된 상태로 읽는 것입니다. 제로 크로싱 검출의 목적은 교류 파형이 0을 지나는 시각을 얻는 것이므로 필요한 시간 정보가 다릅니다.
광커플러(optocoupler)·CTR(Current Transfer Ratio)·RC(Resistor-Capacitor) — 광커플러는 빛으로 입력과 출력을 연결합니다. CTR은 지정 조건에서 출력 전류/LED(Light-Emitting Diode) 전류의 비입니다. RC 회로는 저항과 커패시터로 구성합니다. 저항값 R과 정전용량 C의 곱인 시정수는 충전·방전이 얼마나 빠르게 진행되는지 나타냅니다.
반파·임계값·주입 경로 — 반파는 한쪽 반주기만 반응하는 구조입니다. 임계값은 수신기가 상태를 전환하는 전압이며 실제 전류 경로에 따라 충전·방전 시간이 달라집니다.
상태 안정화와 시각 보존은 다른 요구입니다
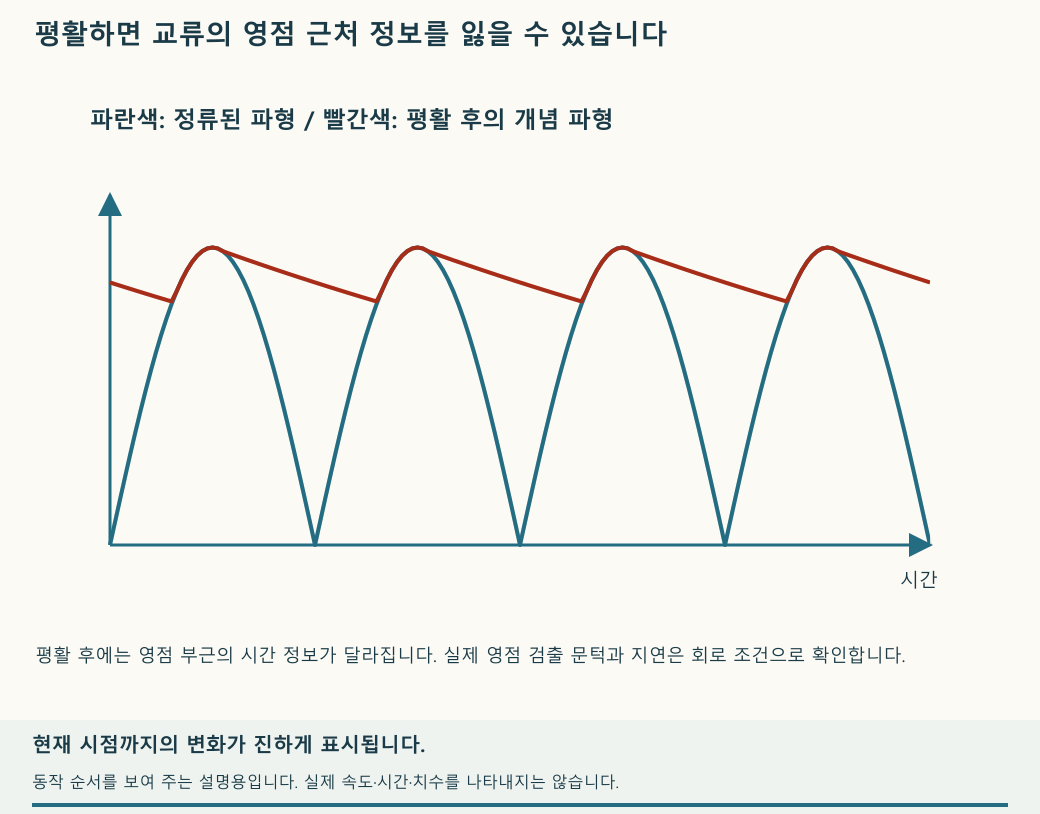
전원 존재 입력은 반주기마다 상태가 튀지 않게 만드는 것이 목표일 수 있습니다. 제로 크로싱 입력은 그 짧은 변화를 보존해야 합니다. 둘 다 잡음 제거가 필요하더라도 커패시터를 계속 키우는 수정이 같은 효과를 내지는 않습니다.
예를 들어 출력의 100 kΩ과 2.2 µF를 단순 RC로 계산하면 시정수는 0.22초입니다. 50 Hz의 한 주기 0.02초, 60 Hz의 약 0.0167초보다 길어 여러 주기의 변화가 평균화될 수 있습니다. 실제 전환 지연이 정확히 0.22초라는 뜻은 아닙니다.
입력 연결과 출력 필터를 함께 읽습니다
교류가 들어왔는지 판단하려는 첫 번째 회로 예시는 교류 L선에 1N4007 다이오드를 직렬로 넣고 L선과 N선에 각각 100 kΩ 입력 저항을 둡니다. 광커플러 입력 LED와 반대 방향으로 병렬 연결된 1N4148은 LED에 걸리는 역방향 전압을 제한하려는 부품입니다. DNP(Do Not Populate)라고 표시된 R36 저항은 실장하지 않는 부품이므로 전류 계산에 포함하지 않습니다. 출력에는 3.3 V로 이어지는 100 kΩ 저항과 2.2 µF 커패시터가 있습니다. 따라서 입력의 정류·전류 제한과 출력의 평활을 구분해 읽어야 합니다. 이 부품값만으로 실제 회로의 안전성이나 응답 시간을 보증할 수는 없습니다.
제로 크로싱 시각을 얻으려는 두 번째 회로 예시에서는 교류 쪽의 두 선에 각각 220 kΩ·1/2 W 저항을 두고, 광커플러 출력에는 3.3 V로 이어지는 100 kΩ 풀업 저항(pull-up resistor)을 둡니다. 풀업 저항은 광커플러 출력 트랜지스터가 꺼졌을 때 출력 노드를 높은 전압으로 올리는 부품입니다. 출력에 큰 평활 커패시터가 없으므로 앞의 100 kΩ·2.2 µF 존재 감지 회로와는 목적이 다릅니다. 그래도 LED 전류가 부족한 제로 크로싱 부근에는 광커플러가 꺼져 있는 구간이 생깁니다. 출력 에지의 시각은 정확한 제로 크로싱이 아니라 입력 전류, 광커플러의 전달 특성, 풀업 저항과 수신 회로의 임계값에 따라 달라집니다.
세 번째 회로 예시에서는 교류 쪽에 각각 43 kΩ 저항을 두고 한쪽에는 1N4007 다이오드를 직렬로 넣습니다. 출력에는 10 kΩ 풀업과 10 nF 커패시터가 붙고, 그 뒤에 1 kΩ과 470 pF가 한 단 더 있습니다. 첫 단의 단순 곱은 10 kΩ × 10 nF = 0.10 ms, 둘째 단은 1 kΩ × 470 pF = 0.47 µs입니다. 이 값은 각 저항과 커패시터만 떼어 계산한 시정수입니다. 포토트랜지스터가 켜지고 꺼질 때의 저항, 앞뒤 단의 부하와 수신 임계값을 포함한 실제 에지 지연으로 그대로 사용할 수는 없습니다. 작은 커패시터 두 개라도 그 위치와 충·방전 경로를 확인해야 합니다.
두 제로 크로싱 검출 예시의 저항값은 동작이 검증된 공용 설계값이 아닙니다. 실제 교류 전압의 최대값과 저항 합으로 광커플러 LED의 전류 범위를 계산하고, 각 저항에 걸리는 전압·전력·서지 조건을 따로 확인해야 합니다. 220 kΩ 저항을 쓰는 두 번째 회로처럼 입력 LED의 역방향 보호 경로가 보이지 않으면 LED의 허용 역전압도 확인해야 합니다. 43 kΩ 저항을 쓰는 세 번째 회로의 직렬 다이오드는 전류가 흐르는 반주기를 바꿀 수 있으므로, 출력 펄스가 어느 제로 크로싱을 기준으로 생기는지 기준 교류 파형과 대조해야 합니다. 부품값과 절연 거리, 실제 계측 조건을 검증하기 전에는 두 제로 크로싱 검출 예시를 전원에 바로 연결할 제작 회로로 사용하지 않습니다.
실제 에지와 기준 파형을 비교합니다
포토트랜지스터(phototransistor) ON·OFF의 전류 경로, 커패시터 시작 전압과 수신 회로가 상태를 바꾸는 임계 전압을 따로 확인합니다. 단순 저항 방전이면 목표 임계 전압에 도달하는 시간은 RC×ln(시작 전압/임계 전압)으로 계산할 수 있지만 능동 소자가 충·방전을 바꾸면 실제 경로를 적용해야 합니다.
반파 구조라면 어느 반주기의 어떤 에지(edge)에 반응하는지 먼저 정합니다. 펌웨어(firmware)에서 에지를 검출했다는 사실만으로 그 시점이 실제 교류 제로 크로싱과 일치하지는 않습니다. 적합한 절연 계측 구성에서 기준 파형과 출력 시각의 차이를 비교합니다.
교류 주파수로 시간을 셀 때에는 출력 에지를 먼저 확인합니다
전원 주파수를 시계의 시간 기준으로 쓰는 경우에는 교류가 들어왔다는 안정된 표시만으로는 부족합니다. 정격에 맞는 절연 변압기(isolation transformer)를 통해 전원에 연결되는 1차와 신호를 얻는 저전압 2차를 분리하고, 2차의 교류를 디지털 회로가 읽을 수 있는 클록(clock, 일정한 간격으로 세는 기준 신호)으로 바꾸어야 합니다. 전원 측에 120 V 실효값(RMS, Root Mean Square)의 교류가 들어오고 변압기 권선비가 10:1이라면 이상적인 2차 전압은 12 V 실효값의 교류입니다. 실효값은 같은 전력을 내는 직류 전압과 대응시키는 교류 전압 표기입니다. 정류·평활·전압 안정화 단계가 없으면 직류 전원이 만들어지지 않습니다.
저전압 교류를 비교기의 한 입력에 전달할 때에는 직렬 저항(series resistor)으로 전류를 제한하고, 그 입력과 0 V에 놓인 다른 입력 사이에 다이오드 두 개를 서로 반대 방향으로 병렬 연결해 전압 차를 제한할 수 있습니다. 이런 연결을 다이오드 클램프(diode clamp)라고 합니다. 가령 10 kΩ 저항과 실리콘 다이오드를 쓰면 두 입력 사이의 전압 차가 양쪽 극성에서 다이오드의 순방향 전압인 약 0.7 V 부근으로 제한됩니다. 12 V 실효값의 정현파(sine wave)는 최고 전압이 약 12 × √2 ≈ 17 V이므로, 순방향 전압을 0.7 V로 가정하면 공칭 최고 전류는 약 (17 − 0.7) V ÷ 10 kΩ ≈ 1.6 mA(밀리암페어)입니다. 이는 이상적인 전압비와 정상 정현파를 가정한 계산 예시입니다. 실제 부품을 정할 때에는 최대 입력 전압, 변압기 무부하 전압, 저항 오차와 과도 전압에서 저항·다이오드의 전류와 전력 정격을 다시 확인해야 합니다.
비교기(comparator)는 두 입력 전압의 높낮이를 비교해 출력 상태를 바꿉니다. 앞의 클램프가 두 입력 사이 전압을 제한하더라도 각 입력이 비교기 전원보다 낮거나 높아질 수 있으므로, 부품 자료의 입력 허용 범위와 공통 모드 범위(두 입력에 함께 걸리는 전압의 동작 범위)를 각각 확인해야 합니다. 특히 0 V를 기준으로 음전압까지 흔들리는 신호를 단일 양전원 비교기에 그대로 넣을 수 있다고 가정하지 않습니다. 교류를 반전 입력에 넣어 60 Hz 사각파를 얻으려면 기준을 지날 때마다 비교기 출력이 안정적으로 한 번씩 바뀌어야 합니다. 기준 전압, 비교기 전원, 히스테리시스(hysteresis, 올라갈 때와 내려갈 때 전환 임계값을 다르게 두는 성질), 출력 방식과 수신기의 논리 전압까지 정한 뒤 실제 출력 파형을 봅니다. 이 조건이 빠진 회로 그림만으로 완성된 클록 회로라고 판단할 수 없습니다.
50 Hz는 1초에 교류가 50주기, 60 Hz는 60주기 반복된다는 뜻입니다. 이상적인 정현파 한 주기에는 음전압에서 양전압으로 넘어가는 제로 크로싱과 반대 방향 제로 크로싱이 각각 한 번씩 생깁니다. 따라서 정상적으로 형성된 사각파(square wave)의 상승 에지만 세거나 하강 에지만 세면 한 주기에 한 번이고, 두 방향 에지를 모두 세면 한 주기에 두 번입니다. 비교기를 반전해서 연결하면 어느 제로 크로싱이 상승 에지인지는 달라질 수 있으므로 출력 파형에서 직접 확인합니다.
| 교류 주파수 | 상승 또는 하강 에지 하나만 셀 때 | 상승·하강 에지를 모두 셀 때 |
|---|---|---|
| 50 Hz | 1초에 50번 | 1초에 100번 |
| 60 Hz | 1초에 60번 | 1초에 120번 |
먼저 출력의 상승·하강 에지가 한 주기 중 어느 제로 크로싱 근처에서 생기는지, 같은 변압기 2차에서 안전하게 측정한 기준 교류 파형과 대조합니다. 다음으로 선택한 에지를 50번 또는 60번 세면 1초로 기록하는 식으로 계수 규칙을 정하고, 독립된 기준 시계로 같은 시간 동안의 예상 횟수와 실측 횟수를 비교합니다. 양쪽 에지를 세기로 했다면 100번 또는 120번이 1초입니다. 확인된 1초를 누적해 60초마다 분을, 60분마다 시를 올립니다. 잡음이나 고조파가 제로 크로싱 근처에서 여러 번 임계값을 넘으면 거짓 에지가 늘고, 입력 전압이 낮거나 비교기 설정이 맞지 않으면 에지가 누락됩니다. 히스테리시스가 중복 전환을 줄일 수 있지만 전환 시각도 움직이므로, 정상·낮은 입력·잡음·재투입 조건에서 에지 수와 시각을 함께 기록합니다. 정전 중에도 시각을 유지해야 한다면 독립된 백업 시간 기준이 필요하며, 지역의 50/60 Hz 설정과 실제 주파수 변동에 따른 시계 오차도 요구 정밀도와 비교해야 합니다.
광커플러 응답 정격만으로 전체 속도를 정하지 않습니다
CTR과 응답 시간은 LED 전류·출력 부하·전압·온도 조건을 전제로 한 값입니다. 빠른 소자의 표기 시간만 보고 큰 출력 RC가 붙은 전체 회로도 같은 속도라고 판단하지 않습니다. LED의 역전압 한계는 입출력 사이의 절연 시험 정격과 전혀 다릅니다.
전원 측에는 입력 역방향 전압 경로, 저항의 전력·내압, 최소 전달 특성과 절연 구조가 필요합니다. 저전압 출력 시험과 전원 직접 연결부의 계측을 구분하고 일반 접지형 계측기를 임의로 전원 노드(node)에 연결하지 않습니다.
전원 감지 지연과 제로 크로싱 검출 오차를 각각 시험합니다
존재 감지는 허용 투입·차단 지연과 놓치면 안 되는 짧은 정전을 정해 시험합니다. 제로 크로싱 검출은 주파수·진폭 변화에서 에지 지연·누락을 봅니다. 교류 주파수를 시계에 쓰는 경우에는 계수 대상으로 선택한 에지 방향, 1초당 실제 횟수와 중복 에지도 확인합니다. 부품 오차와 온도, 수신 회로의 실제 임계 전압을 고려해 검출 시점이 얼마나 달라지는지 기록합니다.
작업 순서를 다시 확인합니다