먼저 알아둘 용어
ADC(Analog-to-Digital Converter)·획득 시간 — ADC는 아날로그(analog) 전압을 숫자로 바꾸는 회로입니다. 획득 시간은 내부 샘플 커패시터(capacitor)가 입력 전압을 받아들이는 시간으로, 충전이 충분하지 않으면 변환값이 어긋날 수 있습니다.
분압·소스(source) 임피던스(impedance) — 분압은 저항 등으로 전압의 비율을 줄이는 방식입니다. 소스 임피던스는 입력 신호를 공급하는 경로의 전기적 성질이며, 같은 무부하 전압이라도 ADC에 전하를 공급하는 능력은 다를 수 있습니다.
버퍼(buffer)·전압 팔로어(voltage follower) — 입력 신호원에서 전류를 많이 끌어오지 않으면서 뒤쪽 회로를 구동하는 증폭단입니다. 출력에서 반전 입력으로 피드백(feedback)을 연결하고 비반전 입력에 신호를 주는 전압 팔로어는 전압 이득이 약 1이 되도록 사용합니다.
전압 팔로어 앞에 순방향 직렬 다이오드(diode)를 두고 비반전 입력을 1 kΩ 저항으로 접지에 당긴다면, 다이오드가 도통하지 않을 때는 그 저항이 입력을 거의 0 V로 잡습니다. 도통할 때의 입력은 신호원 전압에서 그 전류 조건의 다이오드 순방향 전압을 뺀 값에 좌우됩니다. 출력 피드백이 이 앞단의 도통 시작 전압을 없애 주지는 않습니다. 입력 신호의 진폭, 다이오드 특성, 증폭기 전원·입력 공통모드 범위·출력 가능 범위를 알아야 출력 파형을 예측할 수 있습니다.
단위이득 안정성·정착 — 이득 1의 피드백 구성에서 발진하지 않고 동작하는 성질이 단위이득 안정성입니다. 정착은 입력이 바뀐 뒤 출력이 목표 오차 범위 안에 들어오는 과정입니다.
UART(Universal Asynchronous Receiver/Transmitter)·TX(Transmit)·RX(Receive) — UART는 송수신 타이밍(timing)을 맞춰 직렬 데이터를 전달하는 인터페이스(interface)입니다. TX는 송신, RX는 수신 핀(pin)입니다. 전원 핀과 신호 핀의 허용 전압은 다를 수 있습니다.
SAR(Successive Approximation Register)·LSB(Least Significant Bit) — SAR은 순차 비교 방식의 ADC입니다. LSB는 디지털(digital) 코드의 최소 한 단계입니다. 아래 계산에서는 입력 전체 범위를 4096단계로 나누는 이상적 12비트 변환을 가정합니다.
전압 비율과 충전 시간을 따로 확인합니다
ADC 내부 샘플 커패시터는 획득 시간 안에 입력을 따라가야 합니다. 높은 소스 임피던스에서는 충전이 늦어져 정적인 전압계 값과 ADC 변환값이 다를 수 있습니다. 예를 들어 5 V에 위쪽 10 kΩ, 아래쪽 20 kΩ을 연결한 분압기의 이상적 무부하 출력은 약 3.333 V입니다. 이 숫자가 모든 3.3 V 계열 ADC의 허용 입력이나 측정 범위를 보장하지는 않습니다.
분압기가 전원에 계속 연결된다면 중간점 전압뿐 아니라 분압 저항을 통해 계속 흐르는 전류도 계산하십시오. 10 V에 1 kΩ 저항 두 개를 직렬로 놓으면 부하가 없는 중간점은 5 V이고, 두 저항에는 10 V/(1 kΩ+1 kΩ)=5 mA가 흐릅니다. 각 저항의 손실은 (5 mA)²×1 kΩ=25 mW로 계산됩니다. 전압 팔로어의 높은 입력 임피던스는 중간점이 뒷단 부하 때문에 낮아지는 일을 줄여 주지만 이 5 mA를 없애지는 않습니다. 저항을 키워 소비를 줄이면 분압점의 소스 임피던스가 커지므로 획득 시간과 버퍼의 정착 조건을 다시 확인해야 합니다. 이상적인 전압 팔로어 계산에서는 입력 전류를 0 A로 두지만 실제 입력 바이어스 전류는 0이 아닙니다. 외부 부하가 없는 예에서 출력 전류를 0 A로 계산해도 증폭기의 전원 전류가 0이라는 뜻은 아닙니다. 입력 바이어스 전류와 전원 전류의 실제 값은 데이터시트에서 확인하십시오. 팔로어가 실제로 5 V를 출력할 수 있는지도 전원, 입력 범위, 출력 스윙과 부하 조건에 달려 있습니다.
부하 저항이 있으면 분압 비율부터 달라집니다
표시용 발광다이오드(Light-Emitting Diode, LED)가 ADC 입력 근처에 보인다고 해서 그 입력을 부하한다고 단정하지 않습니다. 회로도와 배선에서 LED와 전류 제한 저항이 ADC 입력 노드에 추가 전류 경로를 만드는지, 아니면 별도의 PWM(Pulse-Width Modulation, 펄스 폭 변조) 출력에 연결되는지 확인합니다. 예를 들어 회전형 가변저항(potentiometer)의 조절 단자는 ADC 입력에, 표시 LED는 PWM 출력에 따로 연결되어 있다면 LED는 그 ADC 입력의 직접 병렬 부하가 아닙니다. 그래도 LED를 켜고 끌 때 ADC 값이 달라진다면 두 경로가 공유하는 전원·접지의 변동을 별도로 확인합니다.
정적 부하가 만드는 오차와 샘플 커패시터의 충전 부족을 먼저 구분하겠습니다. 5 V에서 위쪽 저항 R₁=10 kΩ, 아래쪽 R₂=10 kΩ으로 분압하면 부하가 없을 때 2.5 V입니다. 출력에서 접지로 10 kΩ 부하 R_L을 연결하면 R₂와 R_L의 병렬(parallel)값이 5 kΩ이 되어 출력은 5×5/(10+5) ≈ 1.67 V로 내려갑니다.
일반적으로 R₂′=R₂·R_L/(R₂+R_L), 출력 V_out=V_in·R₂′/(R₁+R₂′)입니다. 저항은 같은 단위로 넣습니다. 분압점의 무부하 테브난 저항은 R₁∥R₂=5 kΩ이므로 작은 부하 전류도 전압을 바꿉니다. 센서의 전원이나 임의 부하에 일정한 전압을 공급하는 용도로 이 분압점을 사용하지 않는 이유입니다.
측정 입력을 분압점에 연결했는데 입력 저항 때문에 허용 오차를 넘는다면, R₁과 R₂를 같은 비율로 낮추는 방법도 있습니다. 무부하 분압 비율은 같고 분압점에서 본 저항 R₁∥R₂가 작아져, 같은 부하가 출력 전압을 덜 끌어내립니다. 위 5 V 예에서 두 분압 저항만 1 kΩ씩으로 바꾸고 10 kΩ 부하는 그대로 두면 R₂∥R_L≈909 Ω이므로 연결 상태의 출력은 5×909/(1000+909)≈2.38 V입니다. 앞의 1.67 V보다 무부하 목표 2.5 V에 가까워지지만, 부하가 없을 때도 흐르는 전류는 0.25 mA에서 2.5 mA로 열 배가 됩니다. 이는 조건을 정해 계산한 예시이며 측정값이 아닙니다. 저항의 허용 손실과 전원 소비, 입력의 정적 부하와 샘플 순간 부하를 함께 확인하십시오. 이 방법은 가벼운 측정 부하의 오차를 줄일 뿐, 부하가 변해도 출력 전압을 일정하게 유지하는 전원 회로를 만들지는 못합니다.
분압점 뒤에 연결할 회로가 측정 입력인지, 신호 전달인지, 전원 공급인지 먼저 구분합니다. ADC처럼 전압을 읽는 입력에는 연결했을 때의 부하와 샘플 순간의 전하 요구를 확인해야 합니다. 분압기에서 큰 전류를 끌어오지 않으면서 신호 전압을 다음 단계에 전달하려면, 필요한 출력 전류와 전압 범위를 만족하는 버퍼를 검토할 수 있습니다. 레귤레이터(regulator)는 입력 전압이나 부하가 바뀌어도 지정한 범위에서 출력 전압을 유지하도록 제어하는 전원 회로입니다. MCU나 센서에 안정된 전원을 공급하려면 필요한 전압, 최대·순간 부하 전류, 최저 입력 전압과 발열을 기준으로 레귤레이터 또는 별도 전원 회로를 고릅니다. 버퍼는 입력 전압을 따라가므로 분압기를 버퍼로 받았다는 이유만으로 전원 변동이 보정되지는 않습니다. 실제 부하를 연결한 뒤에는 분압점이나 전원 출력의 전압 변화와 회복을 확인합니다.
분압점에 연결한 회로의 입력 저항이 커 보여도 출력에 미치는 영향을 계산해야 합니다. 3.3 V 전원에 위쪽 10 kΩ, 아래쪽 20 kΩ을 연결하면 부하가 없을 때 출력은 2.2 V입니다. 여기에 100 kΩ 입력 저항을 붙이면 아래쪽 등가 저항은 20 kΩ∥100 kΩ≈16.67 kΩ이 되고, 출력은 3.3×16.67/(10+16.67)≈2.06 V로 낮아집니다. 무부하 계산보다 약 0.14 V 낮습니다. 다음 단계 회로나 계측기의 입력 저항을 포함해 계산하고, 실제로 연결한 상태에서 분압점 전압을 측정합니다.
계산 결과의 크기도 바로 검산하십시오. 위쪽 1 kΩ, 아래쪽 1 kΩ인 분압기를 8 V에 연결하고 출력에 100 kΩ을 병렬로 붙이면, 아래쪽 등가 저항은 1 kΩ∥100 kΩ≈990 Ω입니다. 따라서 V_out≈8×990/(1000+990)=3.98 V입니다. 수동 저항만 연결한 이 회로에서 출력이 입력 8 V보다 높은 9 V가 될 수는 없습니다. 전압계에 그런 값이 보인다면 다른 전원 경로, 접지 기준, 측정 지점 또는 회로 그림의 연결을 먼저 확인해야 합니다. 이 100 kΩ 부하는 무부하 4 V에서 약 0.02 V만 낮추지만, 부하가 작아질수록 변화가 커집니다.
실제 ADC 입력의 누설, 보호 구조와 계측기 부하를 먼저 확인합니다. 정적 전압은 맞는데 획득 시간을 늘렸을 때만 코드가 정상에 가까워진다면, 다음의 샘플 커패시터 충전 문제를 따로 검토합니다.
샘플을 받을 때마다 전하를 공급해야 합니다
커패시터를 스위치로 다른 전압에 번갈아 연결하면 연결할 때마다 전하가 이동합니다. 이를 스위치드 커패시터(switched capacitor) 동작이라고 합니다. 용량 C를 전압 V_1과 V_2 사이에서 한 주기 T마다 완전히 충전·방전하는 이상적인 예에서는 한 번에 이동하는 전하가 ΔQ=C(V_1−V_2)이고, 평균 전류는 I_avg=ΔQ/T입니다.
I_avg=(C/T)(V_1−V_2)이므로 평균적인 등가 저항은 R_eq=T/C=1/(f_sC)입니다.
f_s=1/T는 반복 주파수이고, 이 식은 매 주기 정해진 두 전압 사이에서 충분히 정착하는 모델입니다. 실제 ADC는 이전 채널의 전압과 내부 스위칭 방식에 따라 필요한 전하가 달라지므로 입력을 이 저항 하나로 대체해서는 안 됩니다. 평균 전류가 작아도 스위치가 닫히는 짧은 획득 구간에는 전하를 빠르게 공급해야 합니다.
따라서 버퍼를 고를 때 평균 부하 전류만 확인하지 않습니다. 샘플 커패시터의 크기, 전압 변화량과 실제 획득 시간 안에 정착할 수 있는지를 확인하고, 채널을 바꾼 직후의 값도 비교합니다. 디지털 값이 천천히 읽힌다는 사실만으로 내부 입력 부하도 항상 가볍다고 판단하지 않습니다.
충전 오차의 크기에는 저항과 용량뿐 아니라 시작 전압과 획득 시간도 필요합니다. 설명용으로 실제 소스 저항 100 kΩ, 샘플 용량 10 pF이면 RC는 1 µs입니다. 0 V에서 2.5 V를 향해 충전하는 단순 모델에서 약 2.53 µs 뒤에는 약 2.30 V가 되어 0.20 V가 부족합니다. 이는 조건을 명시한 계산 예시이며, ‘100 kΩ 분압이면 항상 200 mV 오차’라는 규칙은 아닙니다. 분압 저항 두 개의 합과 샘플 커패시터가 바라보는 테브난 저항도 구분해야 합니다.
정적 전압과 획득 부족을 분리합니다
알려진 안정 전압을 허용 범위 안에서 입력하고 충분히 느린 샘플 조건과 실제 사용할 조건을 비교합니다. 설정을 바꿀 때 값이 달라지면 소스·필터(filter)·획득 시간을 조사합니다. 입력 최대값, 기준 전압, ADC와 센서(sensor)의 전원 투입 순서, 전원 꺼짐 상태의 핀 허용 전압도 먼저 확인합니다. 잘못된 기준 전압이나 입력 범위를 버퍼로 해결하려 하지 않습니다.
버퍼를 넣는 경우에는 입력 범위, 출력 스윙(swing), 단위이득 안정성, 정착 시간과 ADC의 부하를 확인합니다. 출력에서 반전 입력으로 피드백이 연결되어야 전압 팔로어가 됩니다. 전원과 디커플링(decoupling)도 필요합니다. ADC 쪽 커패시터를 연산증폭기(operational amplifier) 출력에 무조건 크게 붙이면 안정성을 해칠 수 있어, 제조사가 제시한 구동·격리 저항 조건을 대조합니다.
샘플 커패시터를 충전하는 시간은 ADC 구조, 소스 저항, 외부 저항·커패시터에 따라 달라집니다. 샘플 시간을 늘려 오차가 줄어드는지 비교하고, 목표 샘플 속도를 유지해야 한다면 적합한 버퍼와 구동망을 검토합니다. 다른 ADC의 입력 범위나 외부 커패시터 값을 그대로 복사하지 않습니다.
센서 출력이 안정된 상태에서도 ADC 값이 흔들린다면 평균을 늘리기 전에 입력 경로와 잡음원을 살펴봅니다. 센서 출력과 ADC 핀 사이에 저항 R을 직렬로 넣고, ADC 핀 쪽에서 커패시터 C를 기준 접지로 연결하면 입력 RC 저역통과 필터(RC low-pass filter)가 됩니다. 빠른 전압 변화가 줄어드는 대신 필요한 신호 변화도 늦어집니다. 먼저 측정할 신호의 최고 변화 속도, 센서의 출력 임피던스, ADC의 획득 시간(acquisition time)을 확인한 뒤 R과 C를 고릅니다. 입력을 높은 임피던스로 보는 단순 모델의 차단 주파수는 약 1/(2πRC)이지만, 실제 정착 오차는 ADC의 샘플 커패시터와 내부 스위치, 센서의 출력 저항까지 함께 따져야 합니다.
저항이나 커패시터를 무작정 키우면 값의 흩어짐은 작아 보일 수 있어도 입력이 바뀐 뒤 ADC 핀이 따라오는 시간이 길어질 수 있습니다. 필터 전후에 같은 센서 입력·기준 전압·샘플 주기로 안정된 값의 흩어짐을 비교하고, 입력을 바꾼 직후 요구 시간 안에 목표 정확도로 돌아오는지도 따로 확인합니다. 여러 채널을 번갈아 읽는다면 채널 전환 직후의 첫 판독을 확인합니다. 기준 전압·전원·접지 변동이 원인이라면 입력 필터만 추가해서 해결하려 하지 않습니다.
버퍼 전후 비교에서는 같은 실제 입력, ADC 설정, 기준 전압과 측정 시간을 사용합니다. 여러 전압점에서 오차와 변동을 확인하고 입력이 바뀐 직후의 값도 봅니다. 여러 측정값을 평균하면 값의 흩어짐은 줄지만, 충전 시간 부족으로 값이 한쪽으로 치우치는 오차는 줄지 않습니다. 실제 회로에서 요구 정확도와 응답 시간을 함께 만족하는지 기록합니다.
값이 순간적으로 흩어질 때는 원시 판독값과 여러 판독값의 평균을 같은 조건에서 함께 기록하세요. 이동 평균(moving average)은 최근 여러 값을 차례로 바꾸어 평균하는 방법입니다. 최근 네 값을 쓸지 더 긴 구간을 쓸지는 필요한 응답 속도에 맞춰 정합니다. 평균에 쓰는 값이 많거나 읽는 간격이 길면 흔들림은 작아 보일 수 있어도 입력이 바뀐 뒤 표시가 따라오는 시간이 늘어납니다. 같은 입력을 유지할 때의 값 분산과 입력 전압을 허용 범위에서 바꾼 뒤 따라오는 시간을 따로 비교하세요. 평균은 기준 전압의 변화, 획득 시간 부족으로 한쪽으로 치우친 값, ADC에 들어가기 전에 섞인 고주파 성분을 없애지 못합니다.
나중에 같은 시험을 재현할 수 있도록 분압·필터 부품값과 버퍼 부품 번호, ADC 획득 시간, 기준 전압을 기록합니다. 시험한 입력 범위와 전원을 켠 순서, 출력이 안정된 결과도 함께 남깁니다. 같은 입력을 직접 인가한 비교와 실제 센서 경로를 통과한 비교를 나누면 어느 구간에서 오차가 생기는지 좁힐 수 있습니다.
분압 비율을 최대 입력 정격으로 바로 바꾸지 않습니다
입력에서 위쪽 저항, 출력 노드(node)에서 GND(Ground)로 아래쪽 저항을 연결하면 무부하 출력은 입력 전압×아래쪽 저항/(위쪽+아래쪽 저항)입니다. 위쪽 10 kΩ과 아래쪽 1 kΩ은 1/11 분압이지만 ADC 전원이 5 V라는 이유로 입력을 55 V까지 허용한다고 정할 수는 없습니다. 저항 공차·전압 정격·손실, 실제 기준 전압과 핀의 허용 범위, 음전압·전원 OFF 주입 전류를 모두 만족해야 합니다.
분압의 등가 소스 저항은 두 저항의 병렬값인 R위×R아래/(R위+R아래)입니다. 이 저항과 ADC의 획득 시간을 함께 검토합니다. 기준 전압은 실제 값을 사용하고 알려진 여러 입력으로 영점·기울기·정착을 확인합니다. 코드 환산식 한 줄이 전체 계측 정확도를 보장하지 않습니다.
배터리 전압을 ADC(Analog-to-Digital Converter, 아날로그 전압을 숫자로 바꾸는 회로)로 읽을 때는 분압비와 기준 전압을 모두 코드에 넣어야 합니다. 예를 들어 위·아래 저항을 각각 10 kΩ으로 두었다면 ADC 핀 전압은 이상적으로 배터리 전압의 절반입니다. 0부터 1023까지 값을 내는 10비트 ADC의 표시용 끝점 근사에서는 배터리 전압 ≈ 읽은 값 × Vref / 1023 × 2로 되돌립니다. 실제 기준 전압 Vref가 5.0 V라면 계수는 10/1023이고, 9/1023이라는 계수는 같은 분압에서 기준 전압을 4.5 V로 잡은 셈입니다. 5 V는 이름표가 아니라 실제 선택·측정한 기준값이어야 합니다. 정밀한 환산은 해당 ADC의 코드 전환 정의에 따라 1024개의 양자화 구간과 오프셋·이득 오차도 따로 반영하고, 알려진 배터리 전압을 여러 점에 걸어 검증합니다.
UART의 TX에서 위쪽 1 kΩ, RX 노드에서 GND로 아래쪽 2 kΩ을 둔 예시는 5 V HIGH를 이상적으로 3.33 V로 낮춥니다. 여기서는 아날로그 정확도와 별도로 수신 HIGH·LOW 임계값과 에지(edge) 시간이 중요합니다. 모듈(module) 전원 핀에 레귤레이터(regulator)가 있어도 RX가 5 V를 허용한다고 가정하지 않습니다. 실제 수신 핀에서 파형 여유와 통신 오류를 확인합니다.
송신기는 켜지고 수신기는 꺼진 상태, 입력선만 연결된 상태와 접지 전위차도 따로 검토합니다. 분압은 정전기·과도 에너지·음전압 보호를 자동으로 제공하지 않으며 보호소자를 추가하면 누설과 용량이 정착·속도에 미치는 영향도 다시 확인합니다.
UART 입력에 적용할 때는 전압과 통신 설정을 따로 확인합니다
UART(Universal Asynchronous Receiver/Transmitter)는 공통 클록 선 없이 직렬 데이터를 주고받는 회로입니다. 일반적인 비반전 논리 레벨 UART에서는 대기 중 HIGH였다가 시작 비트(start bit)가 LOW로 내려가면 수신기가 비트 시점을 맞춥니다. 양쪽의 송신 TX(transmit)를 상대의 수신 RX(receive)에 연결하고, 비절연 연결에서는 전압 기준인 접지도 연결합니다.
양쪽의 보드레이트(baud rate), 데이터 비트 수, 패리티(parity)와 정지 비트(stop bit) 설정을 맞춥니다. 일반 이진 UART에서 9,600 baud의 한 비트는 약 104.2 µs입니다. 패리티는 오류 검출에 쓰는 추가 비트이며 모든 형식에 포함되는 것은 아닙니다. 시작 비트를 맞췄어도 두 클록의 오차가 크면 프레임 뒤쪽의 샘플 시점이 어긋날 수 있습니다.
5 V 송신기의 TX를 3.3 V 수신기의 RX에 연결했을 때 한 대에서 통신이 되더라도, 그 결과만으로 RX 핀의 전압이 안전하다고 판정하지 않습니다. 먼저 두 부품의 데이터시트(datasheet)에서 사용할 전원·동작 온도 범위를 정합니다. 수신기의 V_IH(input-high voltage)는 HIGH로 확실히 인식하는 데 필요한 최소 입력 전압이고, V_IL(input-low voltage)은 LOW로 확실히 인식하는 입력 전압의 최대값입니다. 송신기의 HIGH 출력 최소 전압 V_OH(output-high voltage)와 LOW 출력 최대 전압 V_OL(output-low voltage)도 실제 출력 전류 조건에서 확인합니다. 생산 로트(production lot)가 달라져도 성립해야 하므로 전형값만 보지 말고 해당 조건에서 보증하는 최소·최대값을 사용합니다.
송신 전원의 최저·최고값, 두 분압 저항의 공차, 송신 출력 전압과 수신 핀의 입력 누설 전류(input leakage current)를 반영해 RX 전압의 양 끝을 계산합니다. 가장 낮은 HIGH가 V_IH 이상이고 가장 높은 LOW가 V_IL 이하인지 확인합니다. 동시에 정상 동작 중 가능한 가장 높은 RX 전압이 해당 핀의 허용 입력 범위 안에 있는지 따로 확인합니다. 예를 들어 앞서 든 1 kΩ/2 kΩ 분압에서 송신 HIGH가 이상적으로 5 V ±10% 전원을 그대로 따른다고 가정하면, 저항 공차와 입력 전류를 무시해도 RX HIGH는 3.0~3.67 V입니다. 이는 측정 결과나 모든 UART 핀에 통용되는 허용 범위가 아닙니다. 절대 최대 정격(absolute maximum rating)은 손상 위험을 나타내는 스트레스 한계이며 정상 동작의 목표 전압이 아닙니다.
분압점의 등가 저항은 위아래 저항의 병렬값입니다. 이 저항과 케이블·RX 핀의 입력 용량이 전압 전이를 늦출 수 있으므로, 사용할 최대 보드레이트와 케이블 길이에서 TX가 아닌 RX 핀의 HIGH·LOW 전압과 임계값 통과 시점을 오실로스코프(oscilloscope)로 확인합니다. 수신 비트의 중앙에 이르기 전에 유효 전압에 도달하는지 보고 통신 오류도 함께 기록합니다. 허용 범위의 낮은 온도와 높은 온도, 전원 양 끝 조건에서 반복하고, 서로 다른 로트의 시료를 확보할 수 있다면 같은 시험을 적용합니다. 짧은 실온 시험만으로 장기 안정성을 입증했다고 쓰지 않습니다. 속도·부하·전원 OFF 상태의 입력 조건을 분압으로 만족시키기 어렵다면 그 조건에 맞는 레벨 변환기(level shifter)를 사용합니다. RS-232처럼 전압과 극성이 다른 전기 규격에 이 연결을 그대로 적용하지 않습니다.
값을 보정하기 전에 실제 획득 설정을 단계적으로 바꿉니다
안정된 알려진 입력을 유지하면서 ADC 설정·기준 전압·소스 저항·입력 필터·채널 순서를 기록합니다. 프로그램(program)에서 변환 결과를 읽는 간격과 ADC 내부에서 입력 전압을 받아들이는 시간은 서로 다릅니다. 단순히 읽기 사이에 지연을 넣어도 내부 샘플 시간이 늘어나지 않을 수 있으므로 실제 획득 시간을 바꾸는 설정을 찾습니다.
그 설정을 단계적으로 늘려 평균과 분산을 비교합니다. 이어 같은 전압을 더 낮은 소스 임피던스로 인가하고, 다른 채널에서 전환한 직후와 같은 채널을 반복 읽은 결과도 나눕니다. 평균 오차가 줄어드는지 잡음의 분산만 변하는지 구분합니다. 기준 전압 부하·디지털 필터·전원 잡음도 같은 현상을 만들 수 있으므로 속도 변화 하나로 원인을 확정하지 않습니다.
단순한 1차 RC(Resistor-Capacitor)의 잔류 오차 비율은 exp(−t/RC)입니다. R은 등가 저항(Ω), C는 총 용량(F), t는 획득 시간(s)입니다. 전체 범위의 계단 변화가 12비트의 0.5 LSB 이하까지 정착하려면 t≥ln(8192)RC≈9.01RC가 됩니다. 설명용으로 50 kΩ과 10 pF를 가정하면 약 4.5 µs입니다. 내부 스위치(switch) 저항과 드라이버(driver)의 추가 정착은 생략한 모델입니다.
획득 시간을 더 늘려도 값이 허용 오차 안에 유지되는지 확인한 뒤 요구 샘플 속도와 채널 순서로 돌아가 재검증합니다. 동적 오차를 고정 보정 계수로 가리면 다른 속도에서 다시 틀릴 수 있습니다.
샘플 속도를 바꿨을 때는 정착 부족과 에일리어싱을 구분합니다
속도를 낮췄더니 ADC 값이 매끄러워졌다고 해서 입력을 더 정확히 읽는다고 볼 수는 없습니다. 에일리어싱(aliasing)은 서로 다른 주파수의 신호가 같은 표본값을 만들어 구분되지 않는 현상입니다. 높은 주파수 성분이 낮은 주파수의 변화처럼 기록될 수 있습니다.
설명용으로 9 Hz 정현파를 초당 10번, 즉 10 sample/s로 읽어 보겠습니다. 이 표본들은 위상이 맞는 1 Hz 정현파의 표본과도 일치할 수 있습니다. 샘플링 주파수를 f_s, 입력 주파수를 f_in이라고 하면 이 예에서는 |f_in−f_s| = |9−10| = 1 Hz입니다. 모든 입력에 이 식 하나를 그대로 적용할 수는 없으며, 일반적으로는 f_s의 정수배와의 차이를 0부터 f_s/2 사이에 놓이도록 해석합니다.
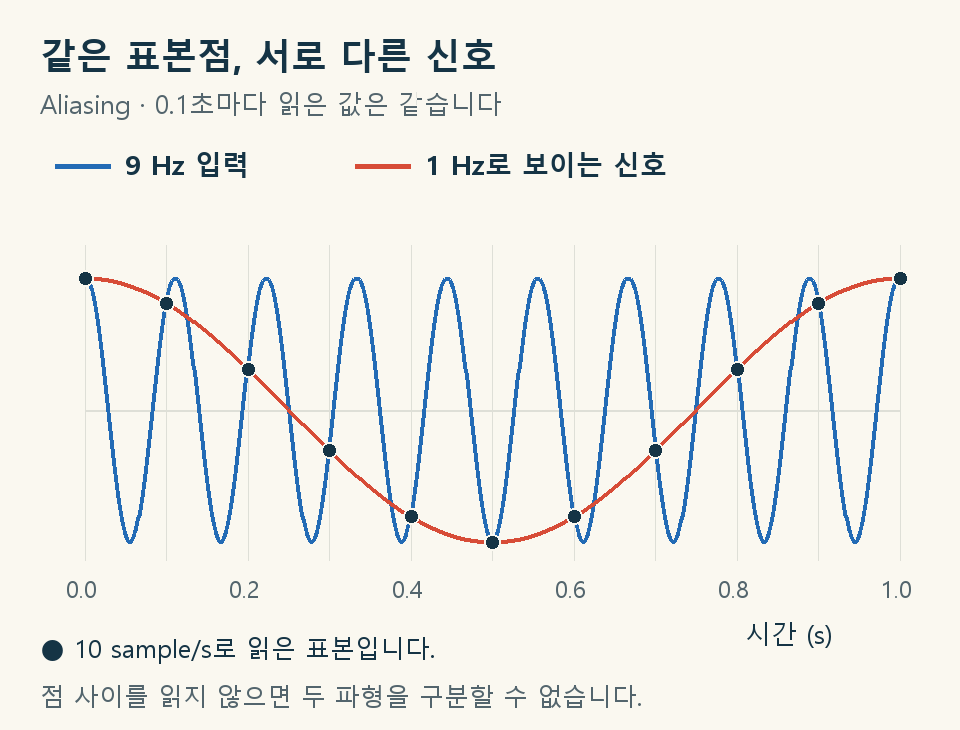
9 Hz만 포함된 이상적인 입력을 25 sample/s로 읽으면 이 예의 부족한 샘플링 속도는 해소됩니다. 하지만 실제 회로에는 원하는 신호보다 높은 주파수의 잡음도 들어옵니다. 기저대역(baseband), 즉 0 Hz 부근부터 필요한 신호 대역을 읽는 경우에는 ADC 앞의 아날로그 저역통과 필터(low-pass filter)로 불필요한 높은 성분을 충분히 줄여야 합니다. 이런 필터를 안티에일리어싱 필터(anti-aliasing filter)라고 합니다. 변환 뒤 평균만 내서는 이미 같은 표본이 되어 버린 두 원인을 구분할 수 없습니다.
먼저 안정된 직류 입력에서 획득 시간을 바꿔 정착 오차를 확인합니다. 이어 주파수를 아는 교류 입력에서 획득 시간을 충분히 확보한 채 샘플링 속도를 바꾸고, 기록된 주파수와 진폭을 비교합니다. 샘플링 속도에 따라 관측 주파수가 달라진다면 에일리어싱을 의심할 근거가 됩니다. 두 시험을 나누어야 버퍼의 구동 부족을 필터 문제로, 또는 필터 문제를 구동 부족으로 잘못 고치지 않습니다.
필터를 추가한 뒤에는 앞서 계산한 소스 임피던스와 획득 시간도 다시 확인합니다. 필요한 신호 대역, 대역 밖 잡음의 크기, 허용 오차와 필터의 실제 감쇠를 함께 정해야 하며, ‘원하는 주파수의 두 배로만 읽으면 충분하다’는 규칙만으로 부품값을 결정하지 않습니다.
작업 순서를 다시 확인합니다
HIGH와 LOW의 잡음 여유를 따로 계산합니다
송신 출력과 수신 입력의 보장값으로 정적 잡음 여유를 계산합니다. HIGH 쪽은 NMH = VOH(min) − VIH(min), LOW 쪽은 NML = VIL(max) − VOL(max)입니다. VOH·VOL은 송신기의 출력, VIH·VIL은 수신기의 입력 조건입니다. 실제 공급 전압·온도·부하 전류에 맞는 보장값을 사용하며, 전형값이나 서로 다른 조건의 숫자를 섞지 않습니다. TI HCMOS Design Considerations, 그림 23
가정한 출력 HIGH 최솟값이 2.7 V, 입력 HIGH 최솟값이 2.0 V라면 HIGH 여유는 0.7 V입니다. 출력 LOW 최댓값을 0.5 V, 입력 LOW 최댓값을 0.8 V로 가정하면 LOW 여유는 0.3 V입니다. 이는 계산 예시이지 모든 TTL·CMOS 소자의 공통 규격이 아닙니다. 두 여유가 양수여도 신호 에지, 접지 차이, 링잉과 입력의 절대 최대 정격은 별도로 확인해야 합니다.
NPN 한 단을 거치면 논리도 반전될 수 있습니다
이미터를 공통 접지에 놓고 컬렉터를 저항으로 수신 측 전원에 당긴 NPN 회로에서, 입력을 베이스 전류 제한 저항을 통해 구동한다고 가정합니다. 트랜지스터가 충분히 켜지면 컬렉터 출력은 LOW 쪽으로 내려가고, 꺼지면 풀업 저항이 출력을 HIGH 쪽으로 올립니다. 따라서 입력 HIGH를 출력 LOW로 바꾸는 반전을 고려해야 합니다. UART처럼 논리 극성이 정해진 연결에 이를 단순 분압기 대신 넣을 수는 없습니다.
‘CMOS→TTL’이라는 제목만으로 호환성을 확정하지 않습니다. 입력의 베이스 구동 전류, LOW일 때의 컬렉터 전류·포화 전압, HIGH일 때 풀업과 수신 부하가 만드는 전압, 상승 시간과 전원 꺼짐 상태를 실제 부품 정격과 대조합니다. 앞에서 계산한 잡음 여유는 이 변환단을 거친 출력 전압으로 다시 계산해야 합니다. 부품·저항·공급 전압이 없는 그림으로 특정 통신 속도나 안전한 연결을 보증하지 않습니다.
PWM에 맞춰 코드가 튀면 획득 시각과 관측 창을 먼저 확인합니다
필터 전 ADC 원시 코드와 실제 샘플 획득 시각을 PWM 에지에 맞춰 기록합니다. 변환 완료 인터럽트 시각은 입력을 받아들인 시각과 다를 수 있습니다. dsPIC30F DS70064E §17.12.3.3처럼 PWM 주기 안에서 획득·변환을 동기화할 수 있는 기기라도, 선택한 트리거가 샘플링을 시작하는지 끝내는지 해당 ADC 설명으로 확인해야 합니다. 트리거 위치를 바꾸어 원시 코드 분포를 비교하고, 허용 범위의 안정된 시험 전압을 넣었을 때도 같은 현상이 있는지 살핍니다.
스위칭 에지에서 가장 먼 지점을 무조건 선택하지 않습니다. 전류 감지 위치와 듀티에 따라 읽을 수 있는 구간이 달라집니다. ST AN5397의 로우사이드 션트 예에서는 해당 MOSFET이 켜진 구간과 증폭기 정착을 함께 고려합니다. 실제 센싱 회로의 블랭킹·정착·획득 시간이 들어갈 관측 창을 확인하고 최악 듀티에서도 유지되는지 검사합니다. 원문의 특정 정착 시간이나 PWM 주파수를 다른 보드에 그대로 적용하지 않습니다.
입력 RC의 차단 주파수를 PWM 주파수의 일정 비율로 고정하지 말고 필요한 신호 대역·감쇠·제어 지연과 앞 절의 획득 정착 조건을 함께 봅니다. SAR ADC의 기준 입력도 동적 전하 부하이므로 입력 핀뿐 아니라 Vref·전원·귀환을 같은 부하에서 확인합니다. 큰 직렬 저항이나 페라이트를 임의로 넣으면 기준전압 회복이 느려질 수 있습니다. ADI AN-1142의 회로 배치·귀환 경계처럼 접지 분할을 범용 처방으로 삼지 않습니다. 짧은 프로브 귀환 또는 적합한 차동 측정을 사용하고 전압·공통 모드 정격을 지킵니다. 위상별 코드 분포·부하·온도·제어 반응을 수정 전후 같은 조건으로 비교하는 절차이며, 이 글의 보드 실험 결과는 아닙니다.
English summary. Correlate raw ADC codes with the actual acquisition window, not merely the completion interrupt. Respect the sensing topology, settling and worst-case duty cycle, then separate input, reference and shared-return disturbances.
입력 클램프가 보낸 전류를 전원 레일이 받아들일 수 있어야 합니다
상단 쇼트키 클램프는 입력 고장 전류를 연결된 전원 레일로 보냅니다. 그 레일의 부하나 전원 회로가 전류를 받아들이지 못하면 레일과 ADC 입력이 함께 올라갈 수 있습니다. ADI의 ADC 입력 보호 설명은 전원·레퍼런스의 흡수 능력과 다른 변환 채널에 미치는 영향을 구분합니다. 내부 보호가 전원과 레퍼런스 중 어디에 연결되는지도 제품별로 확인합니다. 외부 다이오드를 넣었다는 사실만으로 핀 정격이 지켜지는 것은 아닙니다.
설명용으로 입력 12 V, 레일 3.3 V, 그 전류에서 다이오드 강하 0.3 V, 저항 4.7 kΩ을 가정하면 I=(12−3.3−0.3)/4700≈1.79 mA입니다. 저항 손실은 약 15 mW, 다이오드 손실은 약 0.54 mW입니다. 레일이 0 V로 유지된다고 따로 가정하면 약 2.49 mA가 됩니다. 실제 꺼진 레일은 역급전으로 상승할 수 있으므로 이 가정을 최종 상태나 안전한 3.6 V 상한으로 바꾸지 않습니다. 최소 저항·최대 고장 전압·불리한 다이오드 강하와 고장 지속 시간을 사용해 다시 계산합니다.
Nexperia BAT54S, 2022-07-01 핀 표에서 1번은 A1, 2번은 K2, 3번은 K1/A2입니다. 두 다이오드의 직렬 접점이 3번입니다. GND→입력 노드→전원 방향의 클램프를 의도한다면 1=GND, 3=ADC 노드, 2=해당 레일로 풋프린트까지 대조합니다. 실제 순방향 전압은 전류·온도에 따라 달라지며 소자의 최대 전류 정격은 ADC 핀의 허용 주입 전류가 아닙니다. 핀별·전체 주입 제한과 정상 입력 범위를 함께 확인합니다.
TI SLAA593의 보호 범위처럼 전원 ON·OFF와 고장 제거 뒤 회복을 나누어 검증합니다. 정상 신호에서도 저항은 획득 정착에, 쇼트키의 누설·정전용량은 정확도에 영향을 줍니다. 온도·채널 전환·샘플 속도별 오차와 레일 전압을 확인합니다. 원 게시물 회로를 복제하거나 4.7 kΩ·BAT54S 조합을 모든 ADC의 승인된 보호회로로 제시하지 않습니다.
English summary. A clamp transfers fault current into a rail that may rise or back-power an unpowered circuit. The numeric example assumes fixed voltages; verify pin limits, sink capability, diode pinout, normal accuracy and recovery separately.
입력 RC 뒤의 팔로어는 필터와 ADC의 부하를 분리합니다
입력 저항 R 뒤의 노드에 C를 접지로 연결하고 그 노드를 전압 팔로어의 비반전 입력으로 받는 순서를 생각해 보겠습니다. 팔로어 출력은 반전 입력으로 되먹임됩니다. 이 구성은 앞에서 설명한 ADC 핀 바로 앞의 RC와 위치가 다릅니다.
signal → R → node → buffer (+)
              ↓      output → ADC
              C      output → buffer (−)
              ↓
             GND
버퍼 입력의 부하를 무시하는 단순 모델에서는 앞단의 시정수는 RC이고 차단주파수는 1/(2πRC)입니다. 신호원의 저항이 무시되지 않으면 함께 반영합니다. 뒤에 버퍼를 붙여도 앞단 필터의 느린 변화가 빨라지거나 이미 제거된 신호 대역이 복구되지는 않습니다.
TI의 팔로어 설계 자료처럼 입력 공통모드 범위, 부하가 걸린 출력 범위, 단위이득 안정성, 대역폭·슬루율과 용량성 부하 조건을 확인합니다. ADC의 샘플 커패시터에 전하를 주는 역할은 이제 버퍼가 맡지만, 획득 시간 안의 정착과 채널 전환 뒤 오차 검증은 여전히 필요합니다. ADC 쪽에 추가 RC가 필요할지는 해당 ADC·증폭기의 구동 지침으로 정합니다.
보존 도식에는 R·C 값과 증폭기 전원, 실제 파형이 없으므로 차단주파수나 측정 성능을 그 원본의 결과로 계산하지 않습니다. 검증에서는 필터 노드, 버퍼 출력과 ADC 코드를 같은 입력 조건에서 비교하고 정적 부하 오차와 획득 부족을 나눕니다.
English summary. A follower after the input RC separates filter loading from ADC drive, but does not remove the filter delay or the converter's acquisition requirement. Check amplifier range, stability and settling with the actual load.
점멸 아래 물방울도 시간 표본으로 보입니다
스트로보(stroboscope)는 짧은 빛을 주기적으로 비춰 움직임의 일부 시각만 보게 합니다. 반복적으로 생성되는 물방울 무늬를 매번 비슷한 위상에서 비추면 정지한 무늬처럼 보일 수 있습니다. 점멸과 무늬 반복의 주파수가 조금 다르면 관측 위상이 천천히 이동해 무늬가 느리게 흘러가거나 반대 방향으로 움직이는 듯 보일 수 있습니다. 물 자체가 거꾸로 흐른다는 뜻은 아닙니다.
메릴랜드대의 낙하 물 시연과 애리조나주립대의 스트로보 시연은 이 관측 효과를 설명합니다. 위 ADC의 에일리어싱과 마찬가지로 보이는 느린 변화만으로 원래 움직임의 주파수·방향을 정할 수 없습니다. 물방울 생성이나 튜브 운동의 반복 주기, 빛의 점멸, 카메라의 촬영 주기를 각각 구분해야 합니다.
이 설명은 일반적인 시간 표본화 원리입니다. 특정 제작 영상의 점멸값·튜브 구동 회로·위상 제어·변화 방향을 재현했다는 뜻은 아닙니다. 촬영 화면에 멈춰 보인다는 이유만으로 진동이 멎었거나 물의 중력 방향이 바뀌었다고 판정하지 않습니다.