왜 2로 나누나요?
송신기와 수신기가 거의 같은 위치에 있고 빛이 단일 경로로 물체에 갔다 돌아오는 이상적인 경우, 왕복 거리 2d = cΔt이므로 d = cΔt/2입니다. 여기서 c는 해당 매질의 광속, Δt는 왕복 지연입니다. 광속을 근사적으로 3×10⁸ m/s로 두면 2m 물체의 왕복 지연은 약 13.333ns입니다. 전자회로·광학계의 고정 지연과 다중 경로가 포함된 관측을 이 이상식에 그대로 넣어 정확한 거리라고 단정할 수는 없습니다.
직접 ToF와 간접 ToF
| 방식 | 거리와 연결하는 관측 | 제품 예시와 한계 |
|---|---|---|
| 직접 ToF | 반환 광자의 도달 시각 또는 도달 시간 분포 | ST VL53L5CX는 VCSEL과 SPAD 배열을 사용하는 direct ToF 예시. 모든 제품의 셀·처리 구조가 같다는 뜻은 아님 |
| 간접 ToF | 주기적으로 변조한 송수신 신호의 위상 차이 | TI OPT3101 문서의 I/Q·위상 설명. AFE 외에 광원·수광기·광학계가 필요함 |
ST의 VL53L5CX 제품 설명과 TI SBAU305B §2, 2019년 8월 개정은 서로 다른 구현 예시입니다. 제품 하나의 프레임 속도·최대 거리·시야각을 전체 ToF의 고정 사양으로 사용하지 않습니다. 이 글은 레이저 구동이나 센서 배선 절차가 아닙니다.
위상으로 거리를 계산하기
주파수 f인 이상적인 주기 신호에서 지연에 따른 위상은 φ = 2πfΔt입니다. 왕복 시간 식을 대입하면 φ = 4πfd/c, 따라서 d = cφ/(4πf)입니다. 이 식의 φ 단위는 라디안입니다.
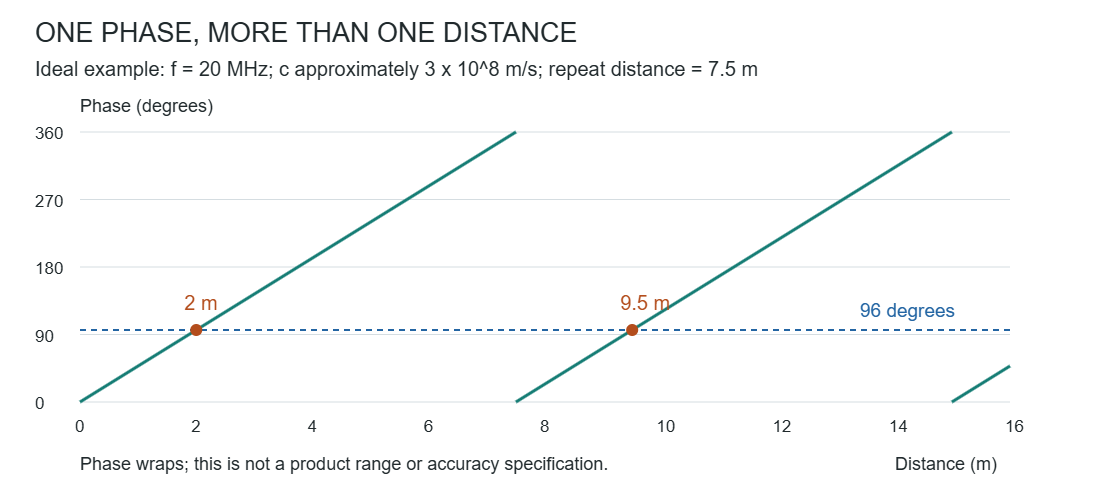
관측 위상이 2π마다 반복되면 구분되지 않는 거리 간격은 Δd = c/(2f)입니다. 위 근사 광속과 가상의 f = 20MHz를 사용하면 간격은 7.5m입니다. 2m의 위상은 1.6755rad = 96°이고, 9.5m도 나머지 위상이 같습니다. 반대로 96°를 위 식에 넣어 얻는 2m는 추가 정보가 없을 때 가능한 대표값이지 유일한 실제 거리가 아닙니다.
다중 주파수나 별도의 시간·거리 제약을 결합하면 모호성을 줄이는 설계가 가능하지만, 이것은 장치가 그 측정과 추정을 지원한다는 전제가 필요합니다. 위상 반복 간격이 7.5m라는 계산도 그 거리까지 충분한 반사 신호를 얻는다는 뜻은 아닙니다. 직접 ToF 역시 시간 창·반복률 등의 측정 조건이 있으며, 직접 방식이라고 해서 모든 거리 모호성이 사라지는 것은 아닙니다.
진폭과 거리 품질
TI 문서의 I/Q 도식은 위상을 벡터의 각도, 신호 진폭을 길이로 구분합니다. 이상적인 신호 모델에서 위상과 진폭을 따로 추출할 수 있다고 해서 실제 측정이 반사율·주변광·포화·잡음의 영향을 받지 않는 것은 아닙니다. 신호 대 잡음비, 광학계와 보정 조건이 나쁜 관측에 공식만 적용한다고 정확도가 확보되지는 않습니다. SBAU305B 그림 3·4
따라서 반환된 거리, 신호 크기, 유효성·품질 상태를 구분하고 제품의 구체적인 조건과 함께 해석해야 합니다. 오래된 구현 설명의 실외 불가·고정 크기·고정 범위를 현대 모든 장치에 일반화하지 않습니다. 이 글에서는 실제 센서의 정확도·주변광 내성·거리 한계를 측정하지 않았습니다.
출처와 연결
2013년 ToF 카메라 설명은 주제 발견 자료입니다. 그 글의 수광 셀 그림이나 특정 제품 구조는 재배포하지 않았습니다. 기술 비교는 위 TI·ST 공식 자료, 수식과 그래프는 명시한 이상 모델의 자체 계산을 사용합니다.
프레임 전달과 버퍼 완료는 센싱 원리와 다른 단계입니다. 영상이 도착했다고 해서 각 픽셀의 거리 추정이 유효한 것은 아니므로 따로 확인합니다.
English summary
For an ideal round trip, d = c times delay divided by two. Direct ToF measures return timing; indirect ToF estimates the phase of a modulated signal. A single frequency gives a repeating phase, with distance period c/(2f). In the illustrative 20 MHz model, 2 m and 9.5 m both give 96 degrees. Signal quality and product-specific calibration still matter. No sensor range, outdoor performance or accuracy was measured.